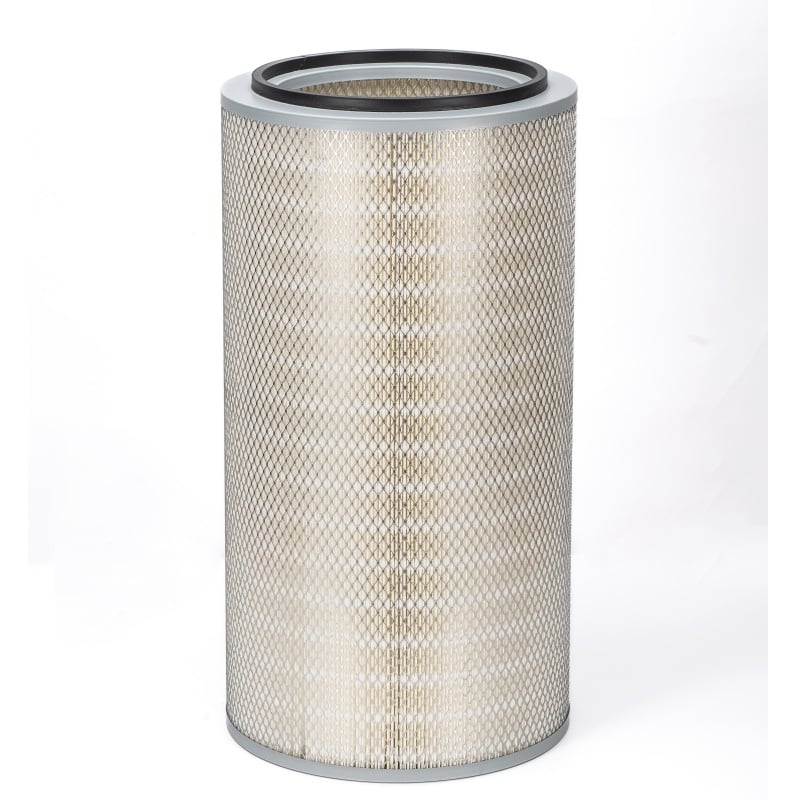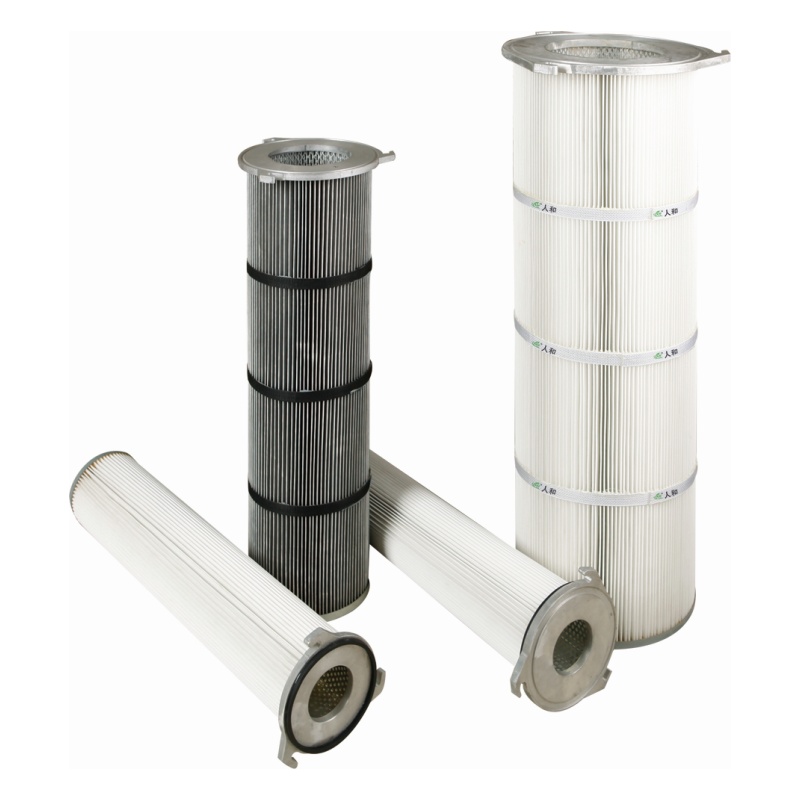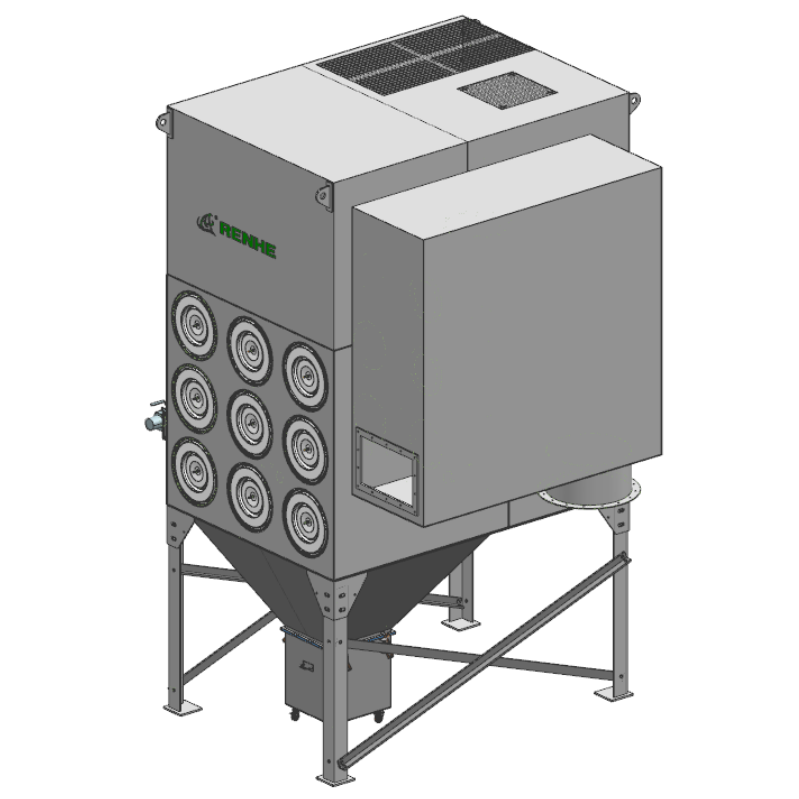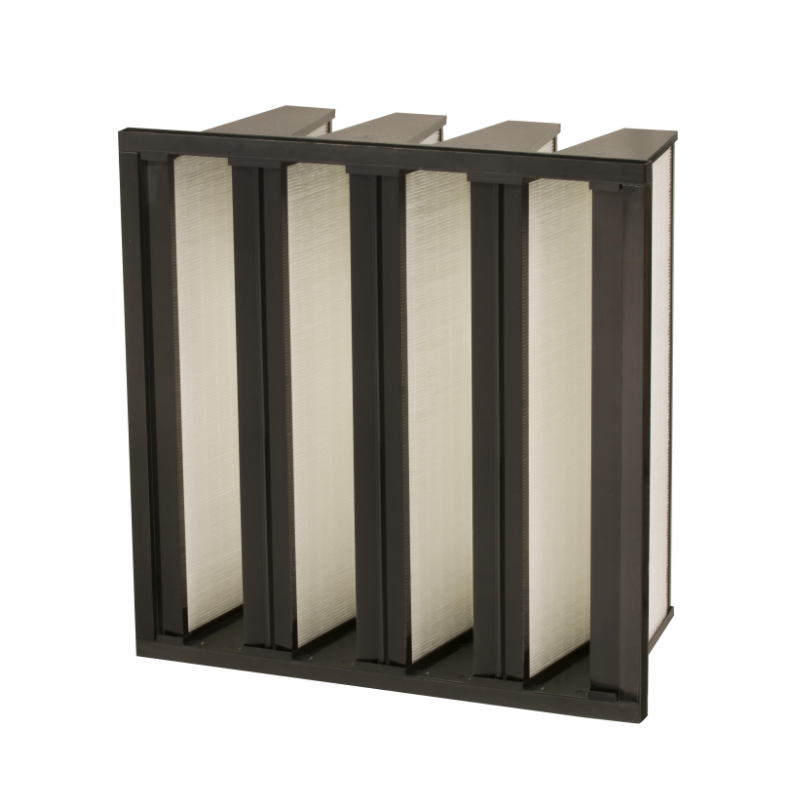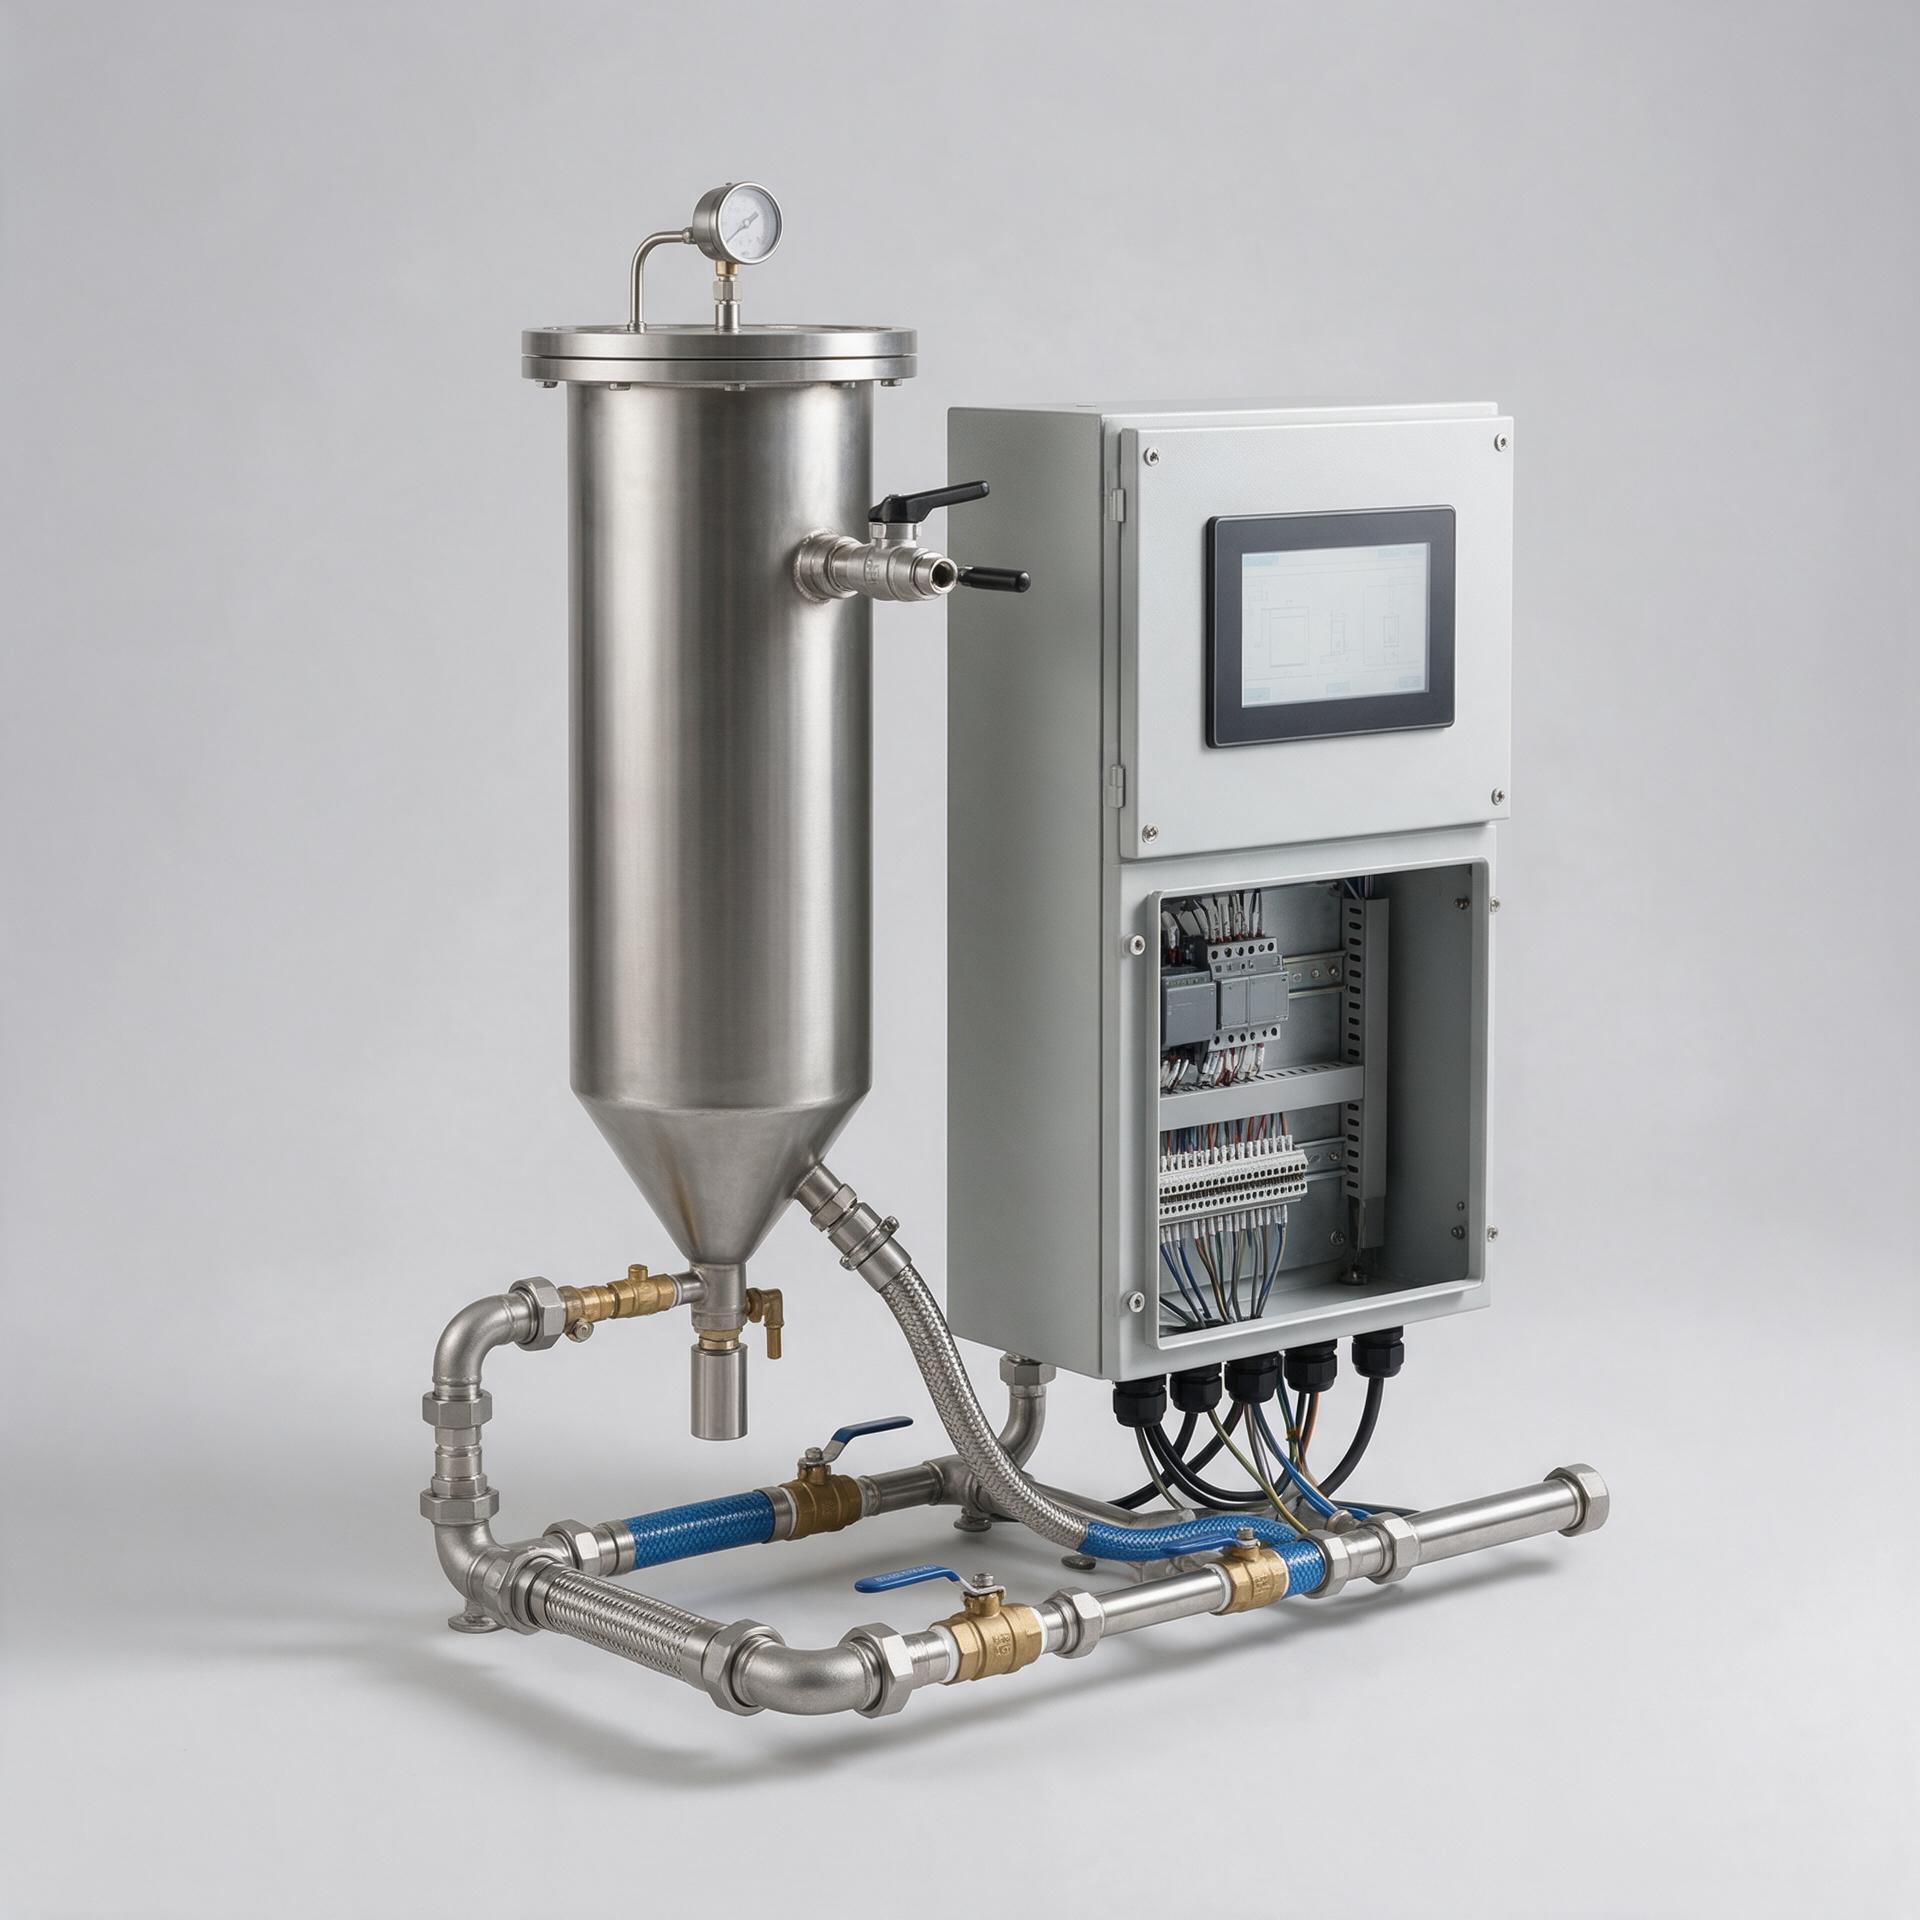
自己清掃式空気フィルターは、回転部品に到達する前に吸気から粉塵を除去することで、コンプレッサーやタービンを保護します。しかし、多くの購入者はフィルターメディアの捕集効率やフィルター面積のみを比較し、装置が「いつ清掃を実行するか」を判断するロジックを無視しがちです。固定タイマーでパルス清掃を行うタイプでは、フィルターエレメントがまだ十分に清潔な状態にもかかわらず清掃動作が発動し、不要な圧縮空気を消費したり、バルブの摩耗を招いたりします。プラントエンジニアにとっての実践的な問いは、「この自己清掃式空気フィルターは自ら清掃できるか?」ではなく、「フィルターメディアが実際に清掃を必要としているときにだけ、的確に清掃を実行できるか?」です。したがって、自己清掃式空気フィルターの選定は、まずその制御思想から始めるべきであり、仕様書(データシート)からではありません。
最新のシステムでは、PLC制御を用いて差圧信号を清掃判断に変換します。フィルタ媒体の上流側と下流側にそれぞれ圧力測定点(タップ)を設け、それらから差圧トランスミッターへ信号を送り、粉塵層が生じる抵抗を検出します。PLC内のロジックは、この検出値を上限設定値および下限設定値と比較し、パルス清掃を実行するかどうかを判断します。PLC制御は経過時間ではなく、フィルタ媒体の実際の状態に基づいて動作するため、季節による粉塵負荷の変動、湿度の変化、風量の変化などにも柔軟に対応できます。複数の機器へ供給する自己清掃式空気フィルタにおいては、このような適応性により、運転員による頻繁な手動調整を必要とせず、吸気流量を安定させるとともに、差圧を予測可能な範囲内に保つことができます。
高設定値に達すると、PLC制御により短時間のパルス清掃が開始されます。ソレノイドバルブが一時的に開き、圧縮空気がブローパイプを通って噴出することで、フィルターメディアのプリーツが振動し、付着した粉塵層が剥離します。その後、コントローラーは一時停止し、再び圧力値を測定してから次の清掃サイクルを許可します。この一時停止は非常に重要です。なぜなら、連続的な清掃動作を防ぎ、粉塵がホッパーへ自然に落下する時間を確保できるからです。各バルブの作動を実際の粉塵堆積量(圧力損失)に基づいて制御することで、圧縮空気はフィルターケーキが本当に必要とするときだけ消費されます。このような運用により、フィルターは工場の空気圧縮機に、タイマーによる人工的な負荷を強いることがなくなります。
ある金属加工工場で使用される匿名の圧縮空気供給ステーションを考えてみましょう。当初採用されていた自己清掃式エアフィルターは、固定間隔による清掃制御を採用していましたが、オペレーターはバルブが作動するたびに受容器内の圧力が低下することに気づきました。制御ロジックを再検討した結果、メンテナンスチームはフィルタ媒体やカートリッジ数を一切変更せずに、差圧に基づくPLC制御へと切り替えました。その結果、圧縮空気の需要が滑らかになり、圧力の変動も収束しました。ハードウェアは全く変わっていません。この教訓は、特定ブランドに限定されるものではなく、一般論として重要です。自己清掃式エアフィルターを購入する前に、必ず「清掃動作の判断基準は何か?」を確認してください。外観が同一のフィルタハウジングでも、タイマー制御と実際の圧力信号による制御では、運用時の挙動が大きく異なります。
簡潔なチェックリストで、会話を実務的なものに保ちます。送信器のポートが保守作業のために遮断可能であること、および圧力範囲が想定される負荷条件に適合していることを確認してください。PLC制御において、高・低それぞれの閾値が個別に設定可能であり、立ち上げ時に手動洗浄モードが利用可能かを確認します。洗浄用バルブへのアクセス性、および圧縮空気供給が乾燥・減圧されていることを検証してください。実際の流量に基づき、空気圧縮機の吸気側に設置する自己洗浄式エアフィルターのシリーズを選定してください。過大なサイズのフィルターは、洗浄開始設定点に達しないまま常時アイドリング状態となる可能性があります。これらの確認作業は、フィルター媒体と下流側の圧縮機の両方を同時に保護します。
よくある誤りの一つは、高しきい値を作動抵抗に近すぎるように設定することです。これにより、有効なフィルタケーキが形成される前に洗浄が開始され、圧縮空気が無駄になります。もう一つは、下流側の圧力計測口を乱流が発生して計測値が歪む位置に設置することです。その結果、PLC制御がノイズの多い信号を追いかけて不安定な動作になります。また、徐々に上昇するベースライン圧力を放置するケースも見られます。これは通常、フィルタ媒体が目詰まり(ブラインディング)を起こしていることを示しており、どんな洗浄を行っても性能は回復しません。ホッパーまたはドレインの管理を怠ると、粉塵が再飛散して、スマート制御の効果が実感できなくなることもあります。自己洗浄式エアフィルターは、機械的構造とPLC制御ロジックを別々に購入するのではなく、両者を一体として検討・最適化したときに最も高い性能を発揮します。
据え付け時の簡易ログを記録し、需要駆動型清掃の効果を明確に可視化しましょう。各清掃サイクルの前後で圧力を測定し、周囲の粉塵状況をメモし、1週間分のバルブ作動回数を追跡してください。コントローラーが適切に調整されていれば、負荷が安定している際には作動回数が少なくなり、サイクル間で緩やかで均一な増加傾向が見られるはずです。設定の検討時にこのログをサプライヤーと共有してください。そうすれば、圧縮空気の節約効果という漠然とした主張が、実測可能な基準値へと変わります。カタログ上の数値よりも、短期間の実地試験のほうが説得力があり、現場の実際の運転条件下で装置がどのように動作するかをチーム全体で理解する助けにもなります。
質問1:PLC制御を導入すれば、手動点検は不要になりますか?
回答:いいえ。PLC制御は清掃判断を自動化しますが、オペレーターは引き続き圧力の推移を確認し、ホッパーの点検を行い、さらに圧縮空気が乾燥していることを確認する必要があります。自己清掃式エアフィルターであっても、定期的な目視点検は有効です。
質問2:需要に応じた清掃は、なぜ圧縮空気を節約できるのですか?
回答:設定圧力に達したときにのみ作動し、固定時間のタイマーで動作するわけではありません。このため、各清掃サイクルは実際の粉塵負荷に応じたものとなり、自己清掃式エアフィルターのフィルター要素がすでに清掃済みであるにもかかわらず、不要な圧縮空気を消費することはありません。
質問3:既設の装置にPLC制御を後付けできますか?
回答:多くの場合、可能です。フィルターハウジングおよびバルブの状態が良好であれば、トランスミッターとPLC制御ロジックを追加することで、タイマー制御型の自己清掃式エアフィルターを、需要に応じた清掃方式へと改造できます。変更を実施する前に、必ずご使用のサプライヤーにて互換性を確認してください。
 最新ニュース
2026-11-20
2026-11-20
2026-11-20
2026-11-20
2026-11-19
2026-11-19

レンヘはエアフィルターカートリッジ,ガスタービンエアフィルター, プレートフィルターメディア,産業用粉塵に注力しています 私たちの主な製品は, 江苏省でハイテク製品として認められ, 武士市で有名な商標, CE認証されています.
NO. 31 Xingyuan Road, Jiefang Industrial Park, Gushan Town, Jiangyin City, Jiangsu Province, China (214414)
Copyright © 2024 Jiangsu Renhe Environmental Equipments Co., Ltd プライバシーポリシー
 EN